Почему велосипед не падает — руль, вращение колёс и равновесие
Как руление помогает удерживать равновесие, зачем наклоняться в повороте и почему одного гироскопического эффекта недостаточно. Расчёты, геометрия переднего колеса и эксперимент с самоустойчивым велосипедом.
На стоящем велосипеде трудно удержаться, а во время движения небольшие движения руля позволяют ехать почти по прямой. Иногда велосипед без человека тоже некоторое время катится и сам исправляет наклон. Эти наблюдения часто объясняют одной фразой: «вращающиеся колёса работают как гироскопы». Вращение действительно влияет на движение, но этой фразы недостаточно.
Чтобы разобраться, нужно разделить управление велосипедистом, равновесие в повороте и самоустойчивость свободно катящегося велосипеда. Начнём с простого механизма коррекции, затем рассчитаем наклон и рассмотрим, как геометрия и распределение масс связывают наклон с рулением.
Три разных вопроса о равновесии
| Ситуация | Что требуется объяснить |
|---|---|
| Велосипедист едет и управляет | Как человек замечает отклонение и меняет движение колёс, положение тела и приложенные моменты |
| Велосипед проходит установившийся поворот | Какой наклон совместим с заданными скоростью и радиусом |
| Велосипед катится без управления | Уменьшаются ли небольшие отклонения сами благодаря связанному движению рамы и передней сборки |
Умение человека управлять не означает, что его велосипед устойчив без человека при любой скорости. А формула правильного наклона в повороте ещё не объясняет, как этот наклон возникает и восстанавливается после возмущения.
Почему руль нужен даже для езды прямо
Представьте лёгкую палочку, которую удерживают вертикально на ладони. Когда она отклоняется вправо, ладонь перемещают вправо, корректируя положение и движение опоры относительно центра масс. Велосипед устроен сложнее, но сходная обратная связь здесь полезна: руление меняет траекторию контакта колёс с дорогой.
При нежелательном наклоне вправо соответствующий поворот переднего колеса помогает направить движение опоры вправо. Возникающие боковые силы и изменение положения колёс позволяют корректировать наклон. Человек делает это непрерывно и обычно не осознаёт каждое небольшое движение руля.
Слова «подвести колёса под себя» описывают механизм, но не точную мгновенную геометрию: наклон и скорость наклона тоже важны, коррекция занимает время. В повороте проекция центра масс вообще не обязана находиться прямо над контактом с дорогой.
Когда скорость почти нулевая, одним поворотом колеса уже нельзя быстро создать ту же корректирующую траекторию. Баланс на месте возможен благодаря специальным движениям тела и велосипеда, но обычный механизм рулевой коррекции становится менее удобным. Объяснять всю разницу исчезновением гироскопического действия неверно.
Зачем наклоняться в повороте
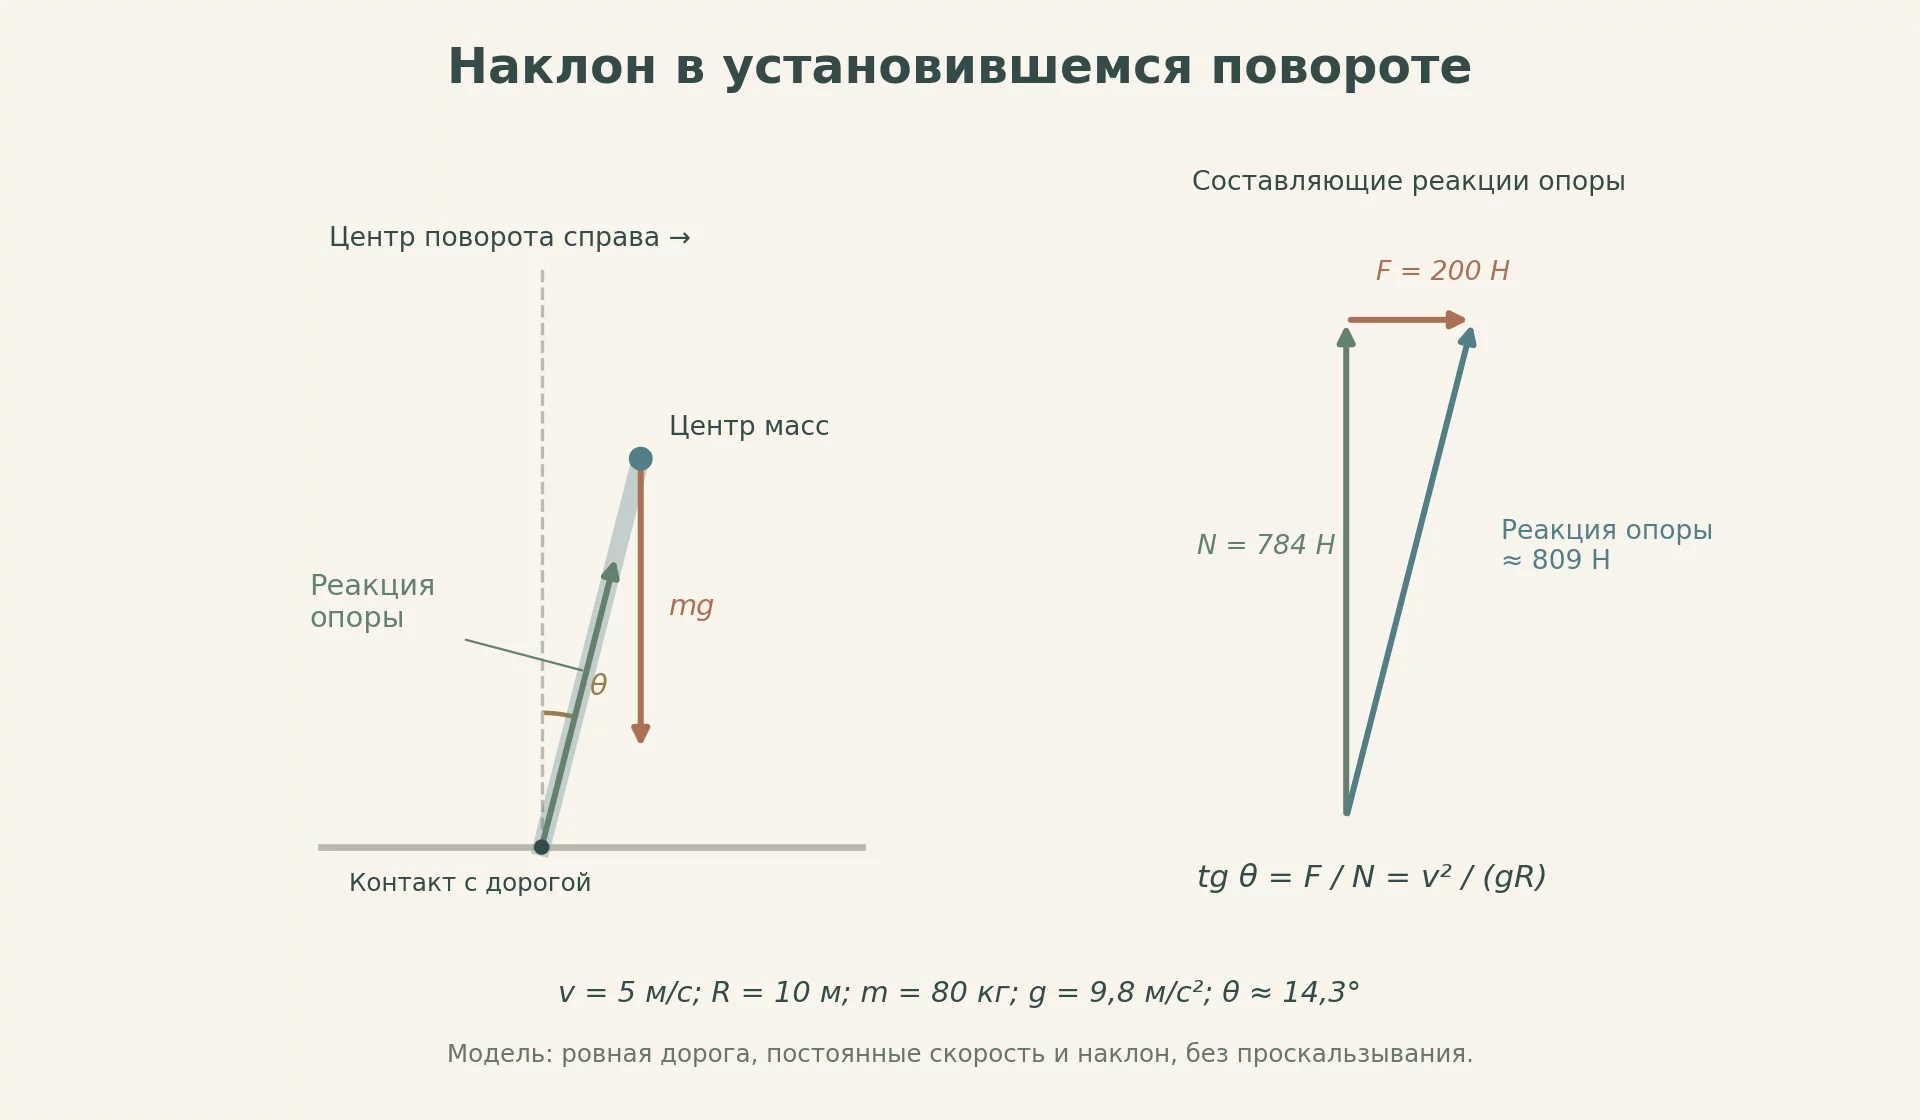
Рассмотрим ровную горизонтальную дорогу, постоянную скорость и установившийся круговой поворот без проскальзывания. Масса велосипеда вместе с человеком равна \(\mathit{m}\), скорость \(\mathit{v}\), радиус траектории центра масс \(\mathit{R}\), угол наклона общей системы к вертикали \(\mathit{\theta}\).
Вертикальная составляющая реакции дороги уравновешивает вес, а горизонтальная обеспечивает центростремительное ускорение:
\[\mathit{N=mg,\qquad F=\frac{mv^2}{R}.}\]В упрощённой модели с узкой опорой и без меняющегося крена результирующая реакция дороги направлена вдоль линии от опоры к центру масс. Отношение её горизонтальной и вертикальной составляющих даёт
\[\mathit{\mathop{\mathit{tg}}\nolimits\mathit{\theta=\frac{F}{N}=\frac{v^2}{gR}.}}\]Масса сократилась. Это условие установившегося движения в выбранной модели, а не универсальный закон для любого момента входа в поворот. Движения человека относительно рамы, широкие шины, наклон дороги и быстрые переходные процессы требуют уточнений.
Пример: что изменится при удвоении скорости
При скорости \(\mathit{v=5}\) м/с, то есть около 18 км/ч, радиусе \(\mathit{R=10}\) м и \(\mathit{g=9{,}8}\) м/с² получаем
\[\mathit{\mathop{\mathit{tg}}\nolimits\mathit{\theta=\frac{25}{98}\approx0{,}255,\qquad \theta\approx14{,}3^\circ.}}\]Если общая масса равна 80 кг, вертикальная составляющая реакции составляет 784 Н, горизонтальная 200 Н. Их отношение совпадает с рассчитанным тангенсом наклона.
Теперь увеличим скорость до 10 м/с при том же радиусе. Боковое ускорение вырастет в четыре раза, а требуемый наклон составит примерно 45,6°. Сам угол не увеличивается ровно вчетверо: в формулу входит его тангенс.
Проверим и сцепление. В этой же идеализированной модели боковая сила не может превышать \(\mathit{\mu N}\), поэтому
\[\mathit{\frac{v^2}{gR}\leq\mu,\qquad R\geq\frac{v^2}{\mu g}.}\]При условном \(\mathit{\mu=0{,}4}\) и скорости 5 м/с нижняя расчётная граница радиуса около 6,4 м. Реальное сцепление зависит от покрытия, шин, воды и других условий. Наличие вращающихся колёс не отменяет ограничения боковой силы.
Почему вход в поворот связан с противоположным движением руля
Для обычного входа в правый поворот из прямолинейного почти вертикального движения сначала нужно получить наклон вправо. Краткое руление влево может создать его: траектория опоры уходит влево, а система начинает наклоняться вправо. После этого руление вправо формирует правый поворот и поддерживает подходящий наклон.
Такое начальное движение называют контррулением. Оно бывает настолько коротким и небольшим, что велосипедист его не замечает. При уже имеющемся наклоне, очень малой скорости или активном смещении тела картина отличается; описанный сценарий не следует превращать в обязательную заметную последовательность для каждого манёвра.
Главный вывод: направление руля влияет одновременно на траекторию и на крен. Велосипед в этом отношении нельзя считать автомобилем с двумя колёсами.
Что действительно делают вращающиеся колёса
Вращающееся колесо обладает моментом импульса. В простой модели осесимметричного колеса его величина связана с моментом инерции и угловой скоростью:
\[\mathit{L=I\omega,\qquad \omega=\frac{v}{r}.}\]Для условного тонкого обода массой \(\mathit{m_w=1}\) кг и радиусом 0,34 м при скорости 5 м/с получаем \(\mathit{I\approx m_w r^2}\) и \(\mathit{L\approx m_w rv=1{,}7}\) кг·м²/с. У настоящего колеса масса распределена иначе, поэтому это лишь оценочная модель обода.
Моменты сил меняют направление момента импульса; возникают гироскопические связи между наклоном и поворотом колеса. Они могут участвовать в корректирующем рулении. Но момент импульса не является дополнительной вертикальной силой и сам по себе не доказывает устойчивости всей системы «рама — передняя сборка — колёса».
Как работает геометрия передней части
Продолжим ось руления до пересечения с дорогой. У многих обычных велосипедов это пересечение находится впереди точки контакта переднего колеса. Горизонтальное расстояние между ними называют геометрическим следом. Именно горизонтальный след обозначим \(\mathit{t}\); его не следует смешивать с перпендикулярным плечом относительно наклонной оси.
Силы в контакте с дорогой получают плечи относительно оси руления. В сочетании с наклоном оси это влияет на поворот передней сборки. Расположение её центра масс тоже важно: масса вилки, колеса и руля относительно оси меняет моменты, возникающие при наклоне.
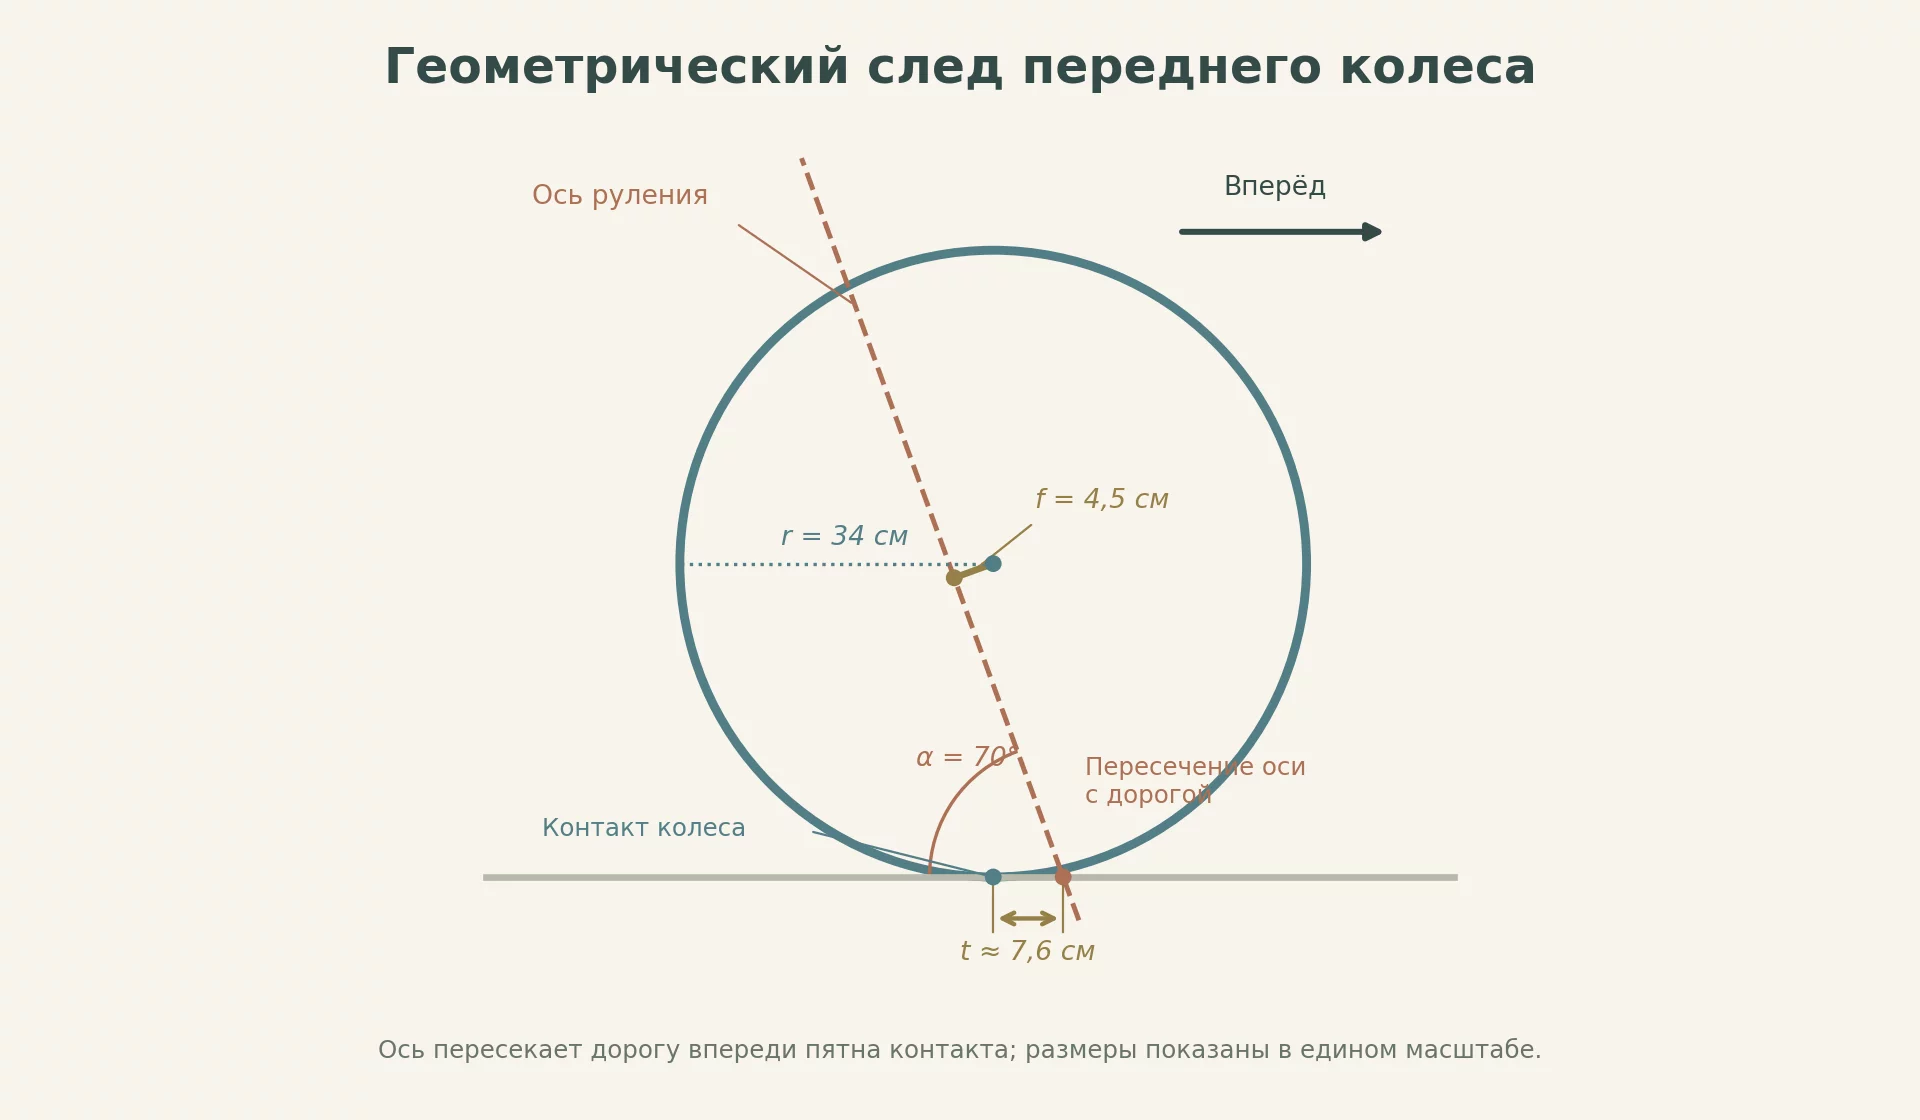
На схеме радиус колеса равен \(\mathit{r}\), острый угол оси руления с горизонтальной дорогой равен \(\mathit{\alpha}\), а перпендикулярное расстояние от центра колеса до оси руления равно \(\mathit{f}\). Геометрия даёт
\[\mathit{t=\frac{r\mathop{\mathit{cos}}\nolimits\alpha-f}{\mathop{\mathit{sin}}\nolimits\alpha}.}\]Для радиуса 34 см, угла 70° и выноса 4,5 см получаем след около 7,6 см. Формула показывает геометрию, но не вычисляет устойчивость: увеличение следа или изменение одного угла не гарантируют улучшения поведения велосипеда. Важна вся связанная система.
Эксперимент, который опроверг объяснение одной причиной
В работе Йоди Коймана, Яапа Мейярда, Джима Пападопулоса, Энди Руины и Аренда Шваба 2011 года исследователи построили специальный двухмассовый экспериментальный велосипед. Дополнительные противовращающиеся колёса компенсировали момент импульса основных колёс, а передний контакт располагался так, что след был отрицательным.
В подходящих условиях движения после небольшого бокового возмущения аппарат сам возвращался к вертикальному прямолинейному движению. Значит, гироскопическое действие и привычный положительный след не являются необходимыми условиями самоустойчивости. Это не доказывает их бесполезности у обычных велосипедов: в другом сочетании параметров те же изменения могут сделать конструкцию неустойчивой.
Пример: что меняет поворот колеса на два градуса
Возьмём велосипед с базой около 1,05 м и скоростью 5 м/с. Для короткой геометрической оценки используем плоскую кинематическую модель без проскальзывания. Угол между направлениями переднего и заднего колёс в плоскости дороги обозначим \(\mathit{\beta}\). Это не угол вращения вокруг наклонной оси руления.
Пусть \(\mathit{\beta}\) равен 2° и сохраняется на протяжении половины секунды. Радиус траектории заднего контакта в такой модели составляет около 30 м. За это время колёса проходят дугу длиной 2,5 м; её небольшой изгиб уже даёт боковое смещение около 10 см.
Ниже приведены формулы расчёта. В выражении для смещения отношение длины дуги к радиусу является углом в радианах.
\[\mathit{R_b=\frac{L}{\mathop{\mathit{tg}}\nolimits\beta}\approx30{,}1\ \textit{м},\qquad s=v\tau=5\cdot0{,}5=2{,}5\ \textit{м}.}\] \[\mathit{y=R_b\left[1-\mathop{\mathit{cos}}\nolimits\left(\frac{s}{R_b}\right)\right]\approx\frac{s^2}{2R_b}\approx0{,}104\ \textit{м}.}\]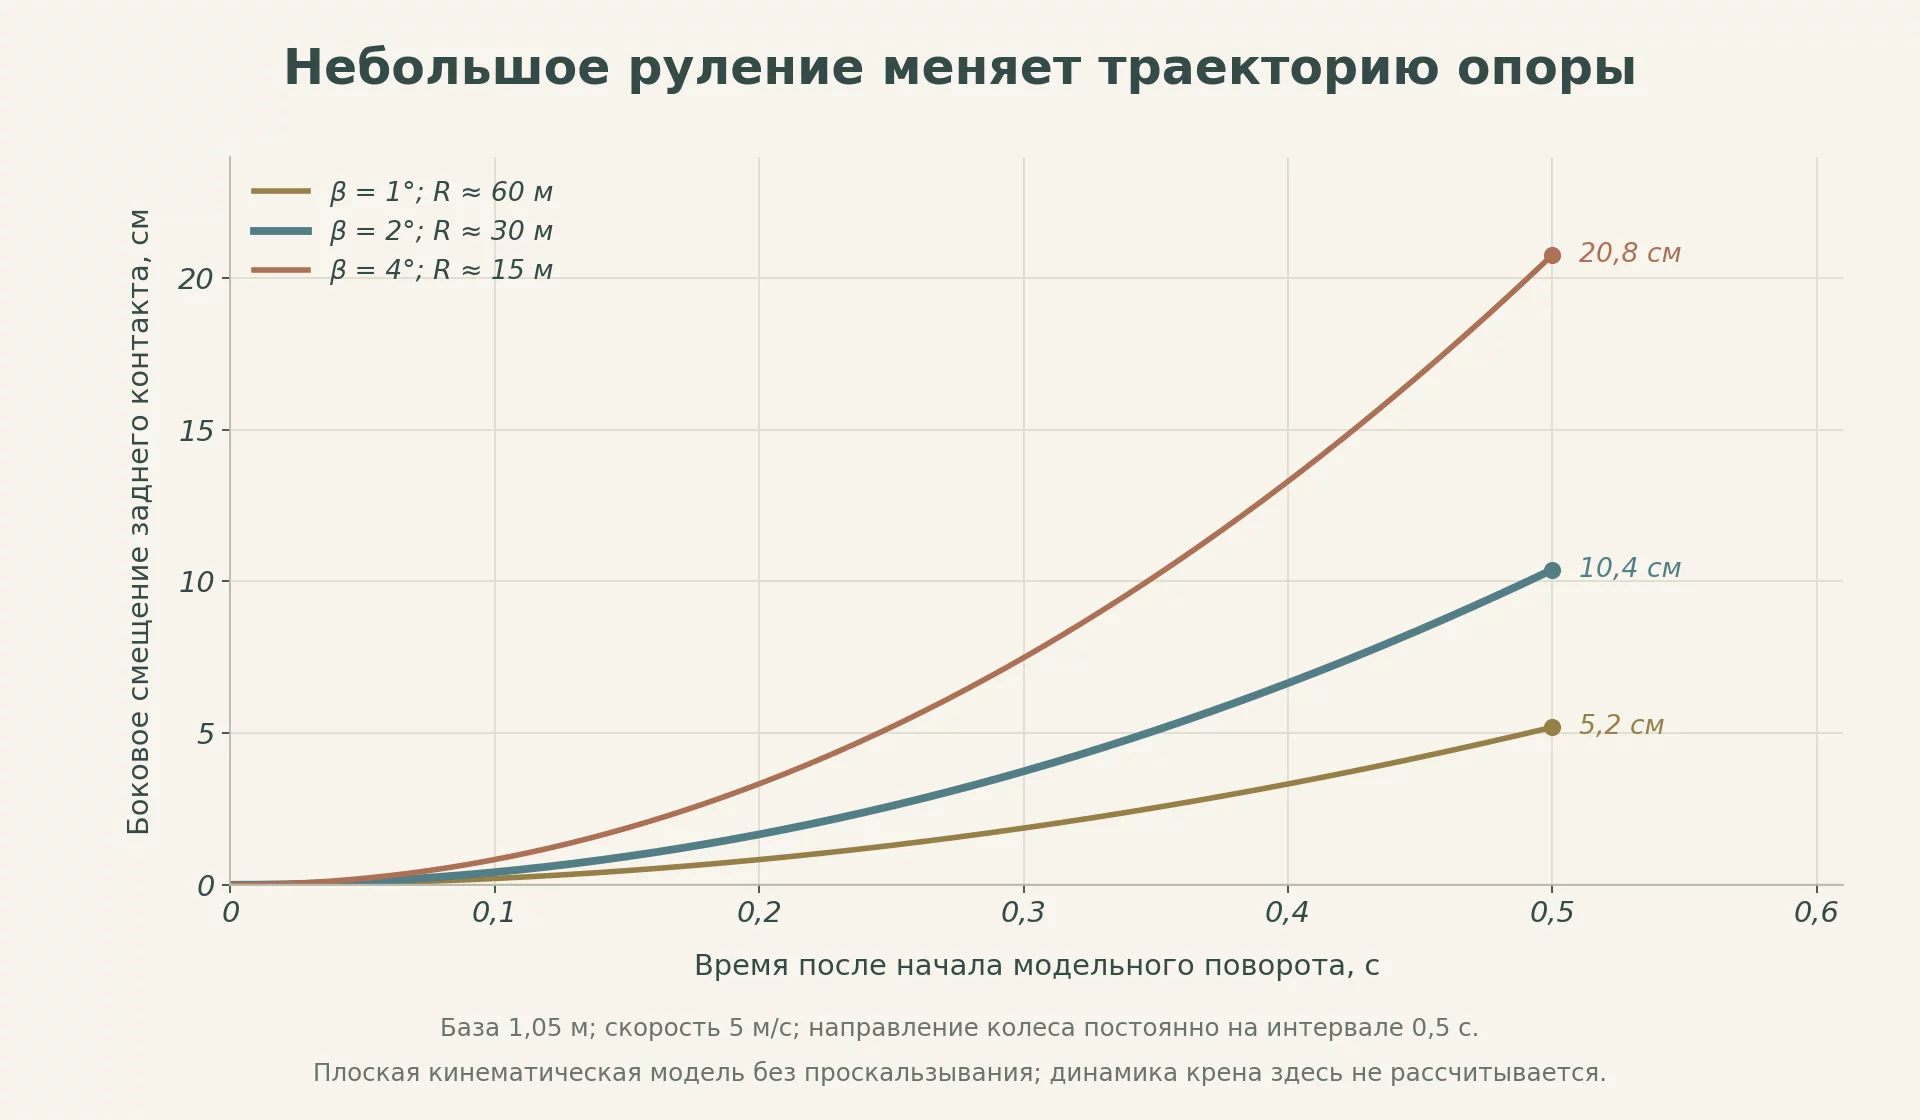
При угле 1° за ту же половину секунды получится около 5 см, при 4° — около 21 см. Для малых углов смещение приблизительно пропорционально углу руления, а при фиксированном времени растёт примерно как квадрат скорости.
Пример объясняет, почему небольшое движение руля способно заметно изменить траекторию опоры. Он не рассчитывает весь процесс восстановления равновесия: в настоящем движении угол руления меняется, велосипед наклоняется, человек реагирует, а геометрия и инерция деталей связывают эти движения.
Что означает строгая проверка устойчивости
В эталонной работе Мейярда и коллег 2007 года движение модели велосипеда описано связанными уравнениями наклона и руления. Исследуется, затухают или растут небольшие отклонения при выбранной скорости. В расчёт входят распределение масс, моменты инерции и геометрия, а не только скорость вращения колёс.
У некоторых конструкций существует диапазон скоростей самоустойчивости. Вне него человек ещё может удерживать велосипед активным управлением. Пассивная устойчивость, удобство управления и возможность выполнить конкретный манёвр связаны, но не тождественны.
Как использовать разбор на занятии
Предложите ученикам сначала разделить три вопроса из начала статьи. Затем попросите объяснить, почему удвоение скорости при прежнем радиусе вчетверо увеличивает боковое ускорение, но не угол наклона. Третья задача — найти на рисунке, какое расстояние является следом, а какое выносом.
Для демонстрации обратной связи подойдёт лёгкая палочка на ладони. Она показывает необходимость коррекции опоры, но не моделирует гироскопические связи и всю геометрию велосипеда. После обсуждения эксперимента полезно сформулировать доказанный результат точно: две распространённые причины оказались необязательными в специально сконструированном аппарате, а не отсутствующими у каждого велосипеда.
Итоговое объяснение складывается из управления траекторией опоры, боковых сил и связанных движений деталей. Руль помогает удерживать равновесие; вращение колёс и геометрия определяют часть этих связей, а общий результат зависит от их сочетания.
Читайте также: Как оценить невозможное без точных данных — задачи Ферми.